

Россия, п. Колодезный


СДЕЛАЙТЕ СВОИ УРОКИ ЕЩЁ ЭФФЕКТИВНЕЕ, А ЖИЗНЬ СВОБОДНЕЕ
Благодаря готовым учебным материалам для работы в классе и дистанционно
Скидки до 50 % на комплекты
только до
Готовые ключевые этапы урока всегда будут у вас под рукой
Организационный момент
Проверка знаний
Объяснение материала
Закрепление изученного
Итоги урока

Была в сети 31.10.2026 17:27

Васильева Наталья Анатольевна
учитель технологии
 8 702
 6 369

Местоположение
Специализация
Рабочий лист «Компьютерное зрение в робототехнических системах».
Категория:
Труд (технология)
29.03.2026 03:47

Просмотр содержимого документа
«Рабочий лист «Компьютерное зрение в робототехнических системах».»
Проект «Компьютерное зрение в робототехнических системах»
Задание 1: Изучить информацию:
Компьютерное зрение в робототехнических системах— это технология, позволяющая роботам «видеть» и анализировать окружающий мир с помощью камер и алгоритмов обработки изображений. Это важный аспект робототехнических систем, позволяющий роботам «видеть» и реагировать на события в реальном времени.
Принцип работыСбор данных с помощью камер и датчиков. Например, используются RGB-камеры для захвата изображения в красном, зелёном и синих цветах, инфракрасные и термальные камеры для работы в темноте или в сложных условиях.
Предобработка изображений — удаление шума, сегментация (разделение изображения на отдельные области или объекты), фильтрация для улучшения качества.
Извлечение признаков — например, выделение контуров объекта, сравнение изображений по шаблону для поиска определённых объектов.
Классификация и распознавание — использование методов машинного обучения (например, свёрточных нейронных сетей (CNN)) для автоматической идентификации объектов.
Интерпретация и принятие решений — на основе анализа данных робот принимает действия (навигация, захват, сортировка).
Особенность роботизированных систем с компьютерным зрением — быстрый анализ изображений (часто в режиме реального времени). Для этого роботы оснащаются высокопроизводительными вычислительными устройствами (GPU, FPGA).
КомпонентыКамеры и датчики — RGB-камеры, инфракрасные и термальные камеры.
Процессоры и алгоритмы — обрабатывают данные, полученные с камер. Используются алгоритмы обработки изображений (фильтрация, сегментация) и машинное обучение для обучения моделей распознавания.
Программное обеспечение — библиотеки обработки (например, OpenCV), нейронные сети для анализа.
Вычислитель — процессор или микроконтроллер, который обрабатывает данные в реальном времени.
В некоторых случаях система оснащается несколькими камерами, которые снимают объект под разными углами, чтобы снизить вероятность «мёртвых зон».
ЗадачиНавигация и ориентация — роботы определяют своё местоположение в пространстве, анализируют окружающую среду и строят карты.
Распознавание объектов — роботы идентифицируют объекты (например, детали на конвейере, лица).
Контроль качества — системы выявляют дефекты (царапины, трещины) и сортируют объекты по категориям.
Роботизированная сборка — камеры сканируют детали в ящике, а алгоритмы определяют их ориентацию и рассчитывают траекторию захвата.
Комплектование заказов — роботы берут товары с полок, сканируют штрихкоды и укладывают их в коробки, не повредив упаковку.
Медицинская робототехника — системы анализируют изображения из томографов и ультразвуковых сканеров для диагностики и ассистирования хирургам.
Ограничения:
Зависимость от качества изображений (шум, освещение).
Переполнение данных (требуются мощные процессоры).
Сложности с интерпретацией сцен в сложных условиях (например, зашумлённые сцены или перекрытие объектов).
Интеграция с другими датчиками (лидарами, радарами) для повышения точности.
Для преодоления проблем используются методы:
Синтетические данные — искусственно генерируемые изображения, улучшающие разнообразие и снижающие стоимость обучения.
Самообучение — адаптация моделей на неразмеченных данных, например, через обратную связь от действий робота.
3D-зрение — построение объёмных моделей для навигации в сложных средах.
SLAM (Simultaneous Localization and Mapping) — одновременная локализация и построение карты, что важно для автономных роботов.
ПрименениеБеспилотные автомобили — определяют расстояние до других транспортных средств, распознают дорожные знаки, выбирают оптимальный маршрут.
Промышленные роботы — контролируют качество продукции, сортируют детали на конвейере, выполняют точные операции по сварке.
Социальные роботы — распознают эмоции людей по лицам и жестам, адаптируются к поведению пользователей.
Медицинские роботы — проводят диагностику по изображениям из томографов, ассистируют хирургам во время операций.
Складские роботы — ориентируются в пространстве с помощью лидаров и камер, захватывают товары с полок.
Автоматизация зарядки электромобилей — 3D-зрение позволяет роботам находить порты для подключения без ручного поиска.
Преимущества:
Автономность — роботы работают без участия человека.
Скорость — обработка данных в реальном времени.
Точность — измерение расстояний и углов с высокой детализацией.
Безопасность — работа в опасных условиях (например, на производствах или в медицине).
Проблемы:
Зависимость от освещения и помех.
Переполнение данных и вычислительная сложность.
Сложности с интерпретацией сложных сцен (например, зашумлённых или с перекрытием объектов).
Интеграция с LiDAR и ультразвуковыми датчиками для повышения точности.
Для решения этих проблем используются методы:
Синтетические данные — наборы изображений, генерируемые компьютером, для обучения моделей.
Самообучение — обучение на неразмеченных данных с помощью обратной связи от действий робота.
3D-зрение — построение объёмных моделей для навигации в сложных условиях.
SLAM — одновременная локализация и построение карты, что критически важно для автономных систем.
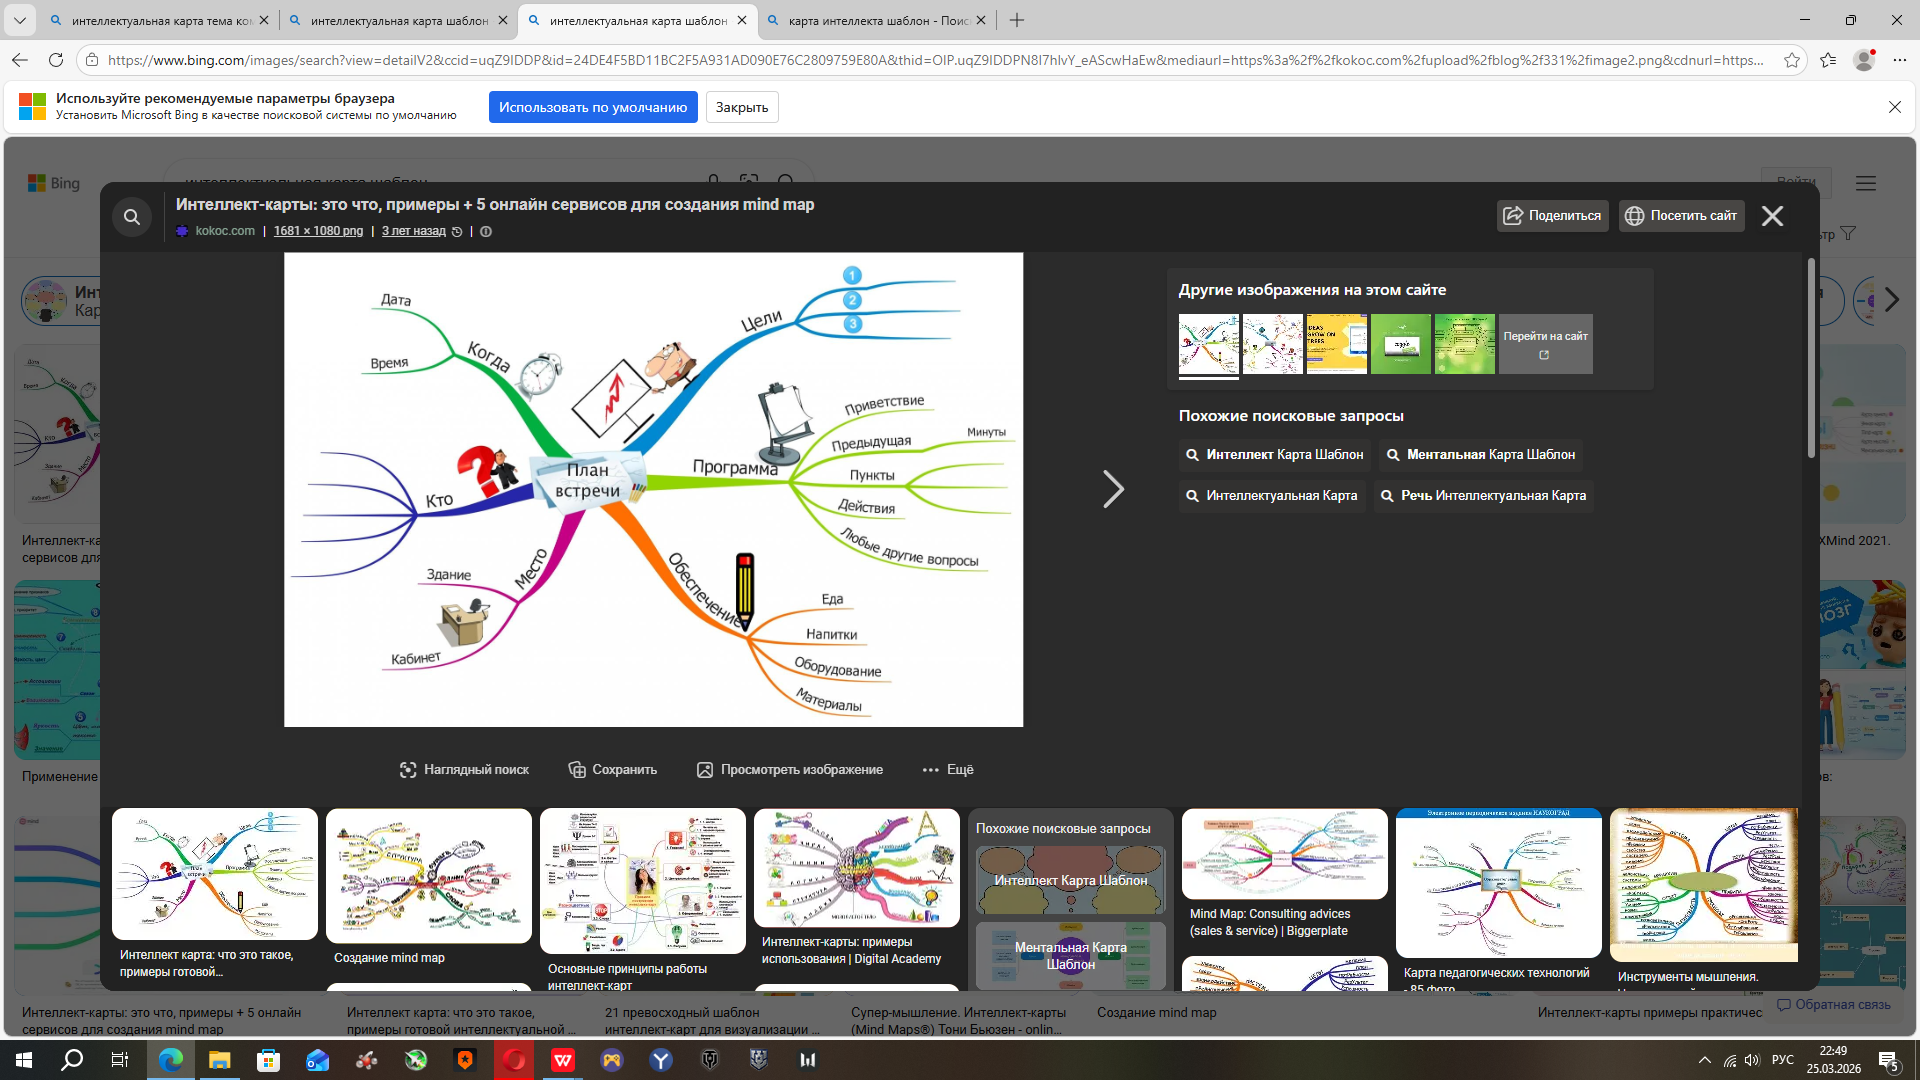
Задание 2: Составить интеллектуальную карту (смотри пример)




Вебинар для учителей

🎓 Свидетельство об участии ✨БЕСПЛАТНО!✨



