

Россия, Приморско-Ахтарск


СДЕЛАЙТЕ СВОИ УРОКИ ЕЩЁ ЭФФЕКТИВНЕЕ, А ЖИЗНЬ СВОБОДНЕЕ
Благодаря готовым учебным материалам для работы в классе и дистанционно
Скидки до 50 % на комплекты
только до
Готовые ключевые этапы урока всегда будут у вас под рукой
Организационный момент
Проверка знаний
Объяснение материала
Закрепление изученного
Итоги урока

Был в сети 30.01.2020 21:54

Вовк Александр Теодозиевич
Педагог ДО
 393
 127 416

Местоположение
Программа дополнительного образования детей "Робототехника для детей с ОВЗ"
Категория:
Технология (мальчики)
30.01.2020 21:45

Просмотр содержимого документа
«Программа дополнительного образования детей "Робототехника для детей с ОВЗ"»
МУНИЦИПАЛЬНОЕ БЮДЖЕТНОЕ УЧРЕЖДЕНИЕ
ДОПОЛНИТЕЛЬНОГО ОБРАЗОВАНИЯ
«СТАНЦИЯ ЮНЫХ ТЕХНИКОВ»
Рассмотрено и одобрено на заседании Утверждаю
П едагогического/методического совета
МБУ ДО «СЮТ» Директор МБУ ДО «СЮТ»
Протокол № ______ от ____________ ___________
Приказ №___________
От «____»___________ 20__
ДОПОЛНИТЕЛЬНАЯ ОБЩЕОБРАЗОВАТЕЛЬНАЯ
ОБЩЕРАЗВИВАЮЩАЯ ПРОГРАММА
«Робототехника для детей с ОВЗ»
Направленность техническая
Уровень базовый
(ознакомительный, базовый или углубленный)
Рассчитана на детей от _6_ до __18__ лет
Срок реализации (общее количество часов) ______144_______
педагог ДО Вовк А.Т.
Приморско-Ахтарск 2015г.
Оглавление.
Пояснительная записка.
Учебно-тематический план 1-го года обучения.
Учебно-тематический план 2-го года обучения.
Содержание изучаемого курса.
Методическое обеспечение программы.
Список используемой литературы и сетевых ресурсов.
Введение
Данная программа разработана на основе дидактических, методических материалов и компьютерных программ, рекомендованных ЦИТУО, а также собственного опыта по обучению детей 9-14 лет основам LEGO-конструирования и робототехники. Конструкторы класса «Перворобот» и «NXT» предоставляют ученикам возможность приобретать важные знания, умения и навыки в процессе создания, программирования и тестирования роботов. Сердцем системы является изобретение компании LEGO — автономный микрокомпьютер NXT или RCX, который можно программировать с помощью компьютера под управлением операционной системы Windows или Mac OS.
Направленность данной программы - техническая, для индивидуальной работы с детьми с ОВЗ, имеющим соответствующий медицинский документ о наличии ОВЗ (справку МСЭ, карту ИПР и т. д. ).
Программа курса рассчитана на 2 года – с начинающего уровня и до момента готовности детей к конструированию роботов и изучению более сложного языка программирования роботов – RobotC for Mindstorms, языка класса Visual C++\C#, который используется на производстве для программирования реальных роботов.
Отличительная особенность данной программы -
Ее направленность как на индивидуальную работу с детьми с ограниченными возможностями здоровья, так и наличие возможности для детей с ОВЗ контактировать и заниматься с обучающимися в группах (комбинированный метод обучения). Дети в группах не являются конкурентами друг для друга, они учатся работать вместе, коллективно анализировать и сравнивать различные модели, искать методы исправления недостатков и использования преимуществ.
Актуальность программы и новизна.
Данная программа с щадящим режимом обучения рассчитана на детей с ограниченными возможностями и учитывает их особенности. Эти дети отстают от сверстников и быстро утомляются при выполнении монотонной работы. Эмоционально они более чувствительны и обидчивы.
Программа разработана с учётом требований Положения о ДО и Положения о работе с детьми с ограниченными возможностями в сфере ДО.
Программа разработана для того, чтобы позволить ученикам работать наравне со сверстниками и взрослыми и развить самосознание ребенка как полноценного и значимого члена общества.
Современное общество – стремительно развивающаяся система, для ориентирования в которой детям приходится обладать постоянно растущим кругом дисциплин и знаний. Данный курс помогает учащимся не только познакомиться с вливающимся в нашу жизнь направлением робототехники, но и интегрироваться в современную систему.
Цель программы - научить учащихся законам моделирования, программирования и тестирования LEGO-роботов, с помощью современных средств и методов обучения.
Основные задачи программы.
Образовательные
Научить детей с ОВЗ работать с LEGO-оборудованием и программным обеспечением, самостоятельно и в группе планировать процесс работы с проектом с момента появления идеи или задания и до создания готового продукта;
Научить применять знания, умения и навыки, полученные при изучении других предметов: математики, физики, информатики, технологии; развить умение собирать, анализировать и систематизировать информацию;
Развить конструкторские, инженерные и вычислительные навыки;
Развить у детей творческое мышление:
Дать обучающимся навыки оценки проекта и поиска пути его усовершенствования:
Развивающие
Развить умение самостоятельно определять цель, для которой должна быть обработана и передана информация; исследовать проблемы путем моделирования, измерения, регулирования и создания программ;
Воспитательная
Сформировать команду, в которой каждый ребенок умеет сотрудничать со сверстниками и взрослыми;
Сформировать у обучающегося адекватное отношение к командной работе, без стремления к соперничеству;
Развить у обучающихся чувство взаимопомощи.
Сроки реализации программы.
Программа рассчитана на реализацию в течение 2 лет. Форма занятий – индивидуальная (по желанию комбинированная). Каждый год обучения включает в себя 72 часа занятий (1 раз по 2 часа в неделю). При наличии желания и успеваемости обучающийся переводится на 2-й год обучения.
Возраст детей.
Занятия проводятся с обучающимися с 6 до 18 лет из числа учеников общеобразовательной школы имеющим соответствующий медицинский документ о наличии ОВЗ (справку МСЭ, карта ИПР и т.д.).
Формы и режим занятий.
Используемые в работе педагогические технологии:
Технологии личностно-ориентированного обучения,
групповые,
компьютерные,
технологии проектирования
Групповые занятия оптимально чередуются с занятиями по звеньям и индивидуальной работой.
Теоретические занятия проводятся индивидуально и со всей группой, а практические проводится по звеньям, состоящим из 2-5 обучаемых. Этого напрямую требуют правила техники безопасности и особенности эксплуатации электронной аппаратуры.
Ожидаемые результаты
Учащиеся первого года обучения
знают
элементы радиотехнических схем, их назначение и применение
правила макетирования, монтажа и налаживания радиосхем
правила эксплуатации оборудования и технику безопасности при работе с ним
общие правила проведения соревнований и конкурсов по робототехнике
программирование в начальной среде ОС
умеют
производить макетирование и монтаж простых радиотехнических схем по их электрическим и монтажным схемам и налаживание по их техническому описанию
самостоятельно программировать в начальной среде ОС
самостоятельно программировать собранные модели из набора «Перворобот»
Учащиеся второго года обучения
знают
принципы построения схем и взаимодействие элементов, способы налаживания схем для достижения установленных технических характеристик
правила эксплуатации оборудования и технику безопасности при работе с ним
правила проведения соревнований местного и краевого уровня
название и применение материалов и компонентов для монтажа простейших радиосхем
программирование в среде ОС базового уровня
программирование макетов роботов 2-го поколения
умеют
составить монтажную схему радиотехнического устройства, произвести её макетирование, монтаж и налаживание
производить макетирование и монтаж простых радиотехнических схем по их электрическим и монтажным схемам и налаживание по их техническому описанию
самостоятельно программировать в базовой среде ОС
самостоятельно программировать макеты роботов 2-го поколения
Формы подведения итогов реализации программы
Для проведения анализа деятельности педагога и успеваемости обучающихся используются
документальные формы отражения достижений обучающихся:
карты оценки уровня знаний обучающихся
тестирование обучающихся
ведение портфолио обучающихся
не документальные формы:
открытые занятия
мастер-класс
конкурс-выставки
состязания и соревнования
План-сетка
| № | тема | количество часов | ||
| теория | практика | всего | ||
| 1 | Введение в робототехнику и LEGO-робототехнику | 5 | 5 | 10 |
| 1 | Значение робототехники для современного общества | 1 | 1 | 2 |
| 2 | Введение. Предмет и содержание курса. Значение теоретического и практического материала программы. | 2 | 2 | 4 |
| 3 | Вводный инструктаж по технике безопасности при работе с электроинструментами и приборами, питающимися от сети переменного тока. | 1 | 1 | 2 |
| 4 | Понятие о техническом задании. | 1 | 1 | 2 |
| 2 | Основные составные части LEGO-роботов | 5 | 5 | 10 |
| 1 | Общая структура. Способы соединения деталей и узлов робота. | 3 | 3 6 |
|
| 2 | Виды приводов. Электродвигатели. Сервоприводы. | 1 | 1 | 2 |
| 3 | Кинематическая схема. Вращательное Движение. Редукторы. | 1 | 1 | 2 |
| 3 | Основы программирования LEGO-роботов (Robolab 2.9 ) | 5 | 5 | 10 |
| 1 | Изучение блоков «Исследователь» и «Программист» | 3 | 3 | 6 |
| 2 | Основные пиктограммы языка | 1 | 1 | 2 |
| 3 | Циклы и ветвления | 1 | 1 | 2 |
| 4 | Изучение датчиков LEGO-роботов. Построение моделей. Программирование с использованием датчиков. | 5 | 5 | 10 |
| 1 | Датчик касания. Бампер. «Пульт управления». | 2 | 2 | 4 |
| 2 | Датчик освещенности. Ориентация в пространстве. Траектория. | 1 | 1 | 2 |
| 3 | Ультразвуковой датчик. Определение расстояния до объектов. | 1 | 1 | 2 |
| 4 | Датчик оборотов. | 1 | 1 | 2 |
| 5 | Построение творческих моделей | 15 | 15 | 30 |
| 1 | По тематике Междунарожной олимпиады роботов | 5 | 5 | 10 |
| 2 | Свободная тематика | 10 | 10 | 20 |
| 6 | Подготовка к Краевой олимпиаде роботов | 1 |
| 2 |
|
|
|
|
|
|
|
| Итого: | 36 | 36 | 72 |
План-сетка
| № | тема | количество часов | ||
| теория | практика | всего | ||
| 1 | Введение в курс | 5 | 5 | 10 |
| 1 | Введение. Предмет и содержание курса. Значение теоретического и практического материала программы. | 3 | 3 | 6 |
| 2 | Вводный инструктаж по технике безопасности при работе с электроинструментами и приборами, питающимися от сети переменного тока. | 1 | 1 | 2 |
| 3 | Обсуждение новых идей детей | 1 | 1 | 2 |
| 2 | Нетипичные конструкции роботов | 10 | 10 | 20 |
| 1 | Изучение понятия роботов-манипуляторов. Экскурс в историю. | 3 | 3 | 6 |
| 2 | Модели с «джойстиками» | 1 | 1 | 2 |
| 3 | Изменение скорости робота с помощью «педали» | 1 | 1 | 2 |
| 4 | Модели с «рукой» | 1 | 1 | 2 |
| 5 | Конструкция «змея» | 1 | 1 | 2 |
| 6 | «Шагающий робот» | 1 | 1 | 2 |
| 7 | «Вертящийся робот» | 1 | 1 | 2 |
| 8 | «Мощный робот» |
|
| 2 |
| 3 | Алгоритмы программирования LEGO-роботов (Robolab 2.9 ) | 5 | 5 | 10 |
| 1 | Контейнеры | 1 | 1 | 2 |
| 2 | Калибровка датчиков | 1 | 1 | 2 |
| 3 | Система защиты от сбоев | 1 | 1 | 2 |
| 4 | Контроль над питанием | 1 | 1 | 2 |
| 5 | Регуляторы | 1 | 1 | 2 |
| 4 | Передача данных | 5 | 5 | 10 |
| 1 | Прямой обмен данными между RCX | 3 | 3 | 6 |
| 2 | Взаимодействие NXT-RCX | 1 | 1 | 2 |
| 3 | Взаимодействие NXT-NXT | 1 | 1 | 2 |
| 5 | Построение творческих моделей | 10 | 10 | 20 |
| 1 | По тематике Международной олимпиады роботов | 5 | 5 | 10 |
| 2 | Свободная тематика | 5 | 5 | 10 |
| 6 | Подготовка моделей к Краевой олимпиаде роботов | 1 | 1 | 2 |
|
|
|
|
|
|
|
| Итого: | 36 | 36 | 72 |
|
|
|
|
|
|
4. Содержание изучаемого курса
Первый год обучения
Введение в робототехнику и LEGO-робототехнику
Тема 1. Значение робототехники для современного общества
Исторические сведения.
Понятие о проектировании и конструировании робототехнических устройств.
Роботы, реально используемые в промышленности, быту.
Тема 2. Введение. Предмет и содержание курса. Значение теоретического и практического материала программы.
Обсуждение направлений и тематики занятий.
Учебные пособия и литература, рекомендованные для освоения курса и самостоятельного изучения.
Начало формирования команды – объяснение целей курса и отношения к соревнованиям
Тема 3. Вводный инструктаж по технике безопасности при работе с электроинструментами и приборами, питающимися от сети переменного тока.
Тема 4. Понятие о техническом задании.
Требования к роботам различного назначения.
Понятие о технической эстетике и дизайне.
Вспомогательные средства конструирования —
чертежные (готовальня, чертежный прибор, шаблоны и др.)
программные (знакомство с популярными программами ЗD-моделирования и конструирования).
Практическая работа.
Определение технических требований при конструировании и программировании манипуляторов и простейших роботов. Технический рисунок намеченных для изготовления роботов и их узлов при помощи программы LEGO Digital Designer. Создание 3D моделей NXT роботов в натуральном виде, их обсуждение.
Основные составные части LEGO-роботов
Тема 1. Общая структура. Способы соединения деталей и узлов робота.
Общая структура и основные узлы стандартных роботов для наборов с RCX и NXT.
Разъемные и неразъемные, подвижные и неподвижные соединения.
Электрические контакты и коммутация разъемов.
Практическая работа.
Определение возможных способов соединения деталей выбранных для изготовления роботов (с помощью схем, таблиц и технических рисунков, входящих в состав наборов).
Сборка отдельных узлов из готовых деталей. Регулировка.
Сборка стандартных моделей для наборов с RCX и NXT.
Программирование роботов с NXT при помощи блока NXT.
Запуск стандартных программ роботов с RCX.
Тема 2. Виды приводов. Электродвигатели. Сервоприводы.
Обзор робототехнических приводов.
Знакомство с основными видами электродвигателей и сервоприводов.
Основные технические характеристики.
Правила выбора оптимального типа привода.
Практическая работа.
Определение и подбор двигателя (правила снятия технических характеристик для RCX и NXT).
Знакомство с командами и способами программирования сервопривода.
Тема 3. Кинематическая схема. Вращательное Движение. Редукторы.
Способы передачи движения.
Понятие о редукторах
Ременная передача.
Зубчатая передача.
Определение возможных кинематических схем.
Правила расчета и сборки простейших редукторов из готовых деталей (на примере сервомотора).
Практическая работа.
Подбор оптимального варианта кинематической схемы.
Анализ и программирование простейших комплексов движений:
«Семафорная азбука»
«Регулировщик»
«Шлагбаум» (см.Error: Reference source not found )
NXT Top Spinner (см.Error: Reference source not found )
Тестирование разных видов передач.
Основы программирования LEGO-роботов (Robolab 2.9 )
Тема 1. Изучение блоков «Исследователь» и «Программист»
Рассмотрение простейших примеров программ, встроенных в Help ПО
Практическая работа.
Создание первых простейших программ по аналогии с примерами
Тема 2. Основные пиктограммы языка
Изучение основных пиктограмм языка, относящихся к программированию движения робота
Практическая работа.
Создание первых простейших программ по аналогии с примерами
Обсуждение трудностей и вопросов
Составление алгоритмов для решения часто используемых в робототехнике задач
Тема 3. Циклы и ветвления
Изучения понятия «цикл», возможностей его использования
Бесконечные циклы
Ветвления, логические вопросы
Подпрограммы
Практическая работа.
Программирование циклов в Robolab 2.9
Применение ветвлений
Использование подпрограмм
Изучение датчиков LEGO-роботов. Построение моделей. Программирование с использованием датчиков.
Тема 1. Датчик касания. Бампер. «Пульт управления». Захват.
Принцип работы датчика касания.
Конструкции простейших бамперов.
Возможность использования датчика касания для построения простейшего «пульта управления».
Практическая работа.
Применение бампера на модели Bumper Car (см.Error: Reference source not found ) Модель на примитивном «пульте управления» 2-Button Remote Control (см.Error: Reference source not found )
Тема 2. Датчик освещенности. Ориентация в пространстве. Траектория.
Принцип работы датчика света.
Измерение фонового уровня освещенности.
Движение на свет.
Движение по траектории тестовой площадке (по показаниям светового датчика).
Практическая работа.
Создание модели, движущейся на свет
Алгоритм движения по траектории с одним датчиком. Создание модели Line Follower (см.Error: Reference source not found ) Алгоритм движения по траектории с двумя датчиками
Модель с двумя датчиками – освещенности и касания NXT Dog Sled Team (см.Error: Reference source not found )
Тема 3. Ультразвуковой датчик. Определение расстояния до объектов
Эхолокация.
Ультразвуковой дальномер.
Зависимость показаний ультразвукового датчика от материала и формы предметов.
Практическая работа.
Создание модели, движущейся до стенки, не касаясь ее.
Изучение возможностей модели NXT Explorer (с датчиками касания и ультразвуковым) (см.Error: Reference source not found )
Тема 4. Датчик оборотов
Датчик оборотов в моторе.
Измерение пройденного расстояния.
Увеличение КПД.
Практическая работа.
Создание модели Hand Generator Car (см.Error: Reference source not found )
Построение творческих моделей
Тема 1. Построение творческих моделей по тематике Международной олимпиады роботов
Обсуждение предложенной темы
Формирование творческих групп для работы над проектами
Практическая работа.
Написание технического задания
Работа в проектных группах
Тема 2. Построение творческих моделей по свободной тематике.
Обсуждение предложенных детьми вариантов проектов
Формирование творческих групп для работы над проектами
Практическая работа.
Написание технического задания
Работа в проектных группах
Подготовка моделей к районным соревнованиям роботов
Обсуждение правил Международной олимпиады роботов
Выработка алгоритма действия команды на соревнованиях (психологический тренинг)
Разбиение на группы по категориям
Практическая работа.
Написание технического задания
Работа в проектных группах
Второй год обучения
Введение в курс
Тема 1. Введение. Предмет и содержание курса. Значение теоретического и практического материала программы.
Обсуждение направлений и тематики занятий.
Учебные пособия и литература, рекомендованные для освоения курса и самостоятельного изучения.
Тема 2. Вводный инструктаж по технике безопасности при работе с электроинструментами и приборами, питающимися от сети переменного тока.
Тема 3. Обсуждение новых идей детей
Практическая работа.
Обсуждение идей, придуманных детьми за лето, из планов на год.
Формулировка целей нового этапа в их освоении LEGO-робототехники.
Нетипичные конструкции роботов
Тема 1. Изучение понятия роботов-манипуляторов. Экскурс в историю.
Появление реальных роботов-манипуляторов
Особенности роботов-манипуляторов
Использование манипуляторов в промышленности и быту
Требования, предъявляемые к реальным роботам-манипуляторам
Тема 2. Модели с «джойстиками»
Особенности моделей на «пультах управления»
Направления движения джойстика, степени свободы
Практическая работа.
Конструирование модели с двумерным «джойстиком» NXT Car with Joystick Control (cм. Error: Reference source not found ) Модель типа NXT Steering Rover (cм. Error: Reference source not found )
Более сложное управление – трехмерное с движущимися деталями Claw Car with Game Controller (cм. Error: Reference source not found )
Создание собственной модели
Тема 3. Изменение скорости робота с помощью «педали».
Разбор параметров изменения скоростного режима робота.
Сравнение моторов для конструкторов NXT и RCX
Сравнение моделей NXT и RCX
Практическая работа.
Конструирование модели типа 3-Speed Transmission with Clutch (cм. Error: Reference source not found )
Применение технологий для создание собственной модели
Тема 4. Модели с «рукой».
Применение моделей-манипуляторов с «рукой»
Их основной принцип работы
Практическая работа.
Конструирование модели типа NXT Robot Arm (cм. Error: Reference source not found )
Создание собственной модели
Создание модели с «рукой» и «джойстиком»
Тема 5. Конструкция «змея».
Обсуждение достоинств и недостатков «змеиной» конструкции
Возможности ее применения, примеры
Практическая работа.
Конструирование модели типа NXT Rattlesnake (cм. Error: Reference source not found )
Конструирование модели «рука» при помощи «змеиной» конструкции»
Тема 6. «Шагающий робот»
Применение «шагающих» роботов
Исследование возможности прохождения лестницы и препятствий
Практическая работа.
Конструирование модели типа NXT Spider (cм. Error: Reference source not found )
Создание «шагающей» модели на принципе «змея»
Создание модели для поднятия по лестнице
Тема 7. «Вертящийся робот»
Механика «вертящейся» конструкции
LEGO возможности создания поворотных механизмов
Проблемы стандартных конструкций и колес на поворотах траектории
Практическая работа.
Конструирование модели типа NXT Spinner Bot (cм. Error: Reference source not found )
Создание собственных «вертящихся» моделей
Тема 8. «Мощный робот»
Способы увеличения мощности модели
Механические способы
Программные способы
Обсуждение правил соревнований СУМО (см. Error: Reference source not found )
Соревнования Перетягивание каната (см. Error: Reference source not found ) – как противовес соревнованиям СУМО. Обсуждение разниц и преимуществ.
Практическая работа.
Конструирование моделей для СУМО(cм. Error: Reference source not found )
Конструирование моделей для Перетягивания каната
Алгоритмы программирования LEGO-роботов (Robolab 2.9 )
Тема 1. Контейнеры
Функции контейнеров. Применения и правила записи контейнеров.
Переменные и их тип. Заполнение контейнеров.
Операции со значениями контейнеров.
Практическая работа.
Решение задач программирования при помощи контейнеров.
Тема 2. Калибровка датчиков
Калибровка в начале движения
Перед стартом
В момент старта
В первую секунду после старта
Калибровка в процессе движения
Практическая работа.
Проведение разной калибровки на собственных моделях на примере решения задачи о движении по траектории
Тема 3. Система защиты от сбоев
Защита от застреваний/блужданий
Наблюдение за прохождением контрольных точек (событий)
Принятие мер в случае длительного отсутствия реакции от среды
Защита от падений
Динамический контроль за показаниями датчиков
Высокая скорость принятия решений
Практическая работа.
Реализация моделей, защищенных от застреваний
Модель, которая не ходит туда-сюда при сбое
Защита от падений:
Ультразвуковой датчик, направленный вниз, позволяет определить расстояние до пола (отличие от черной линии)
«Белая трость» - балка вперед на датчике оборотов или касания
Тема 4. Контроль над питанием
Проблема «таймерных моделей»
Необходимость изменения значений
Практическая работа.
Движение по датчику оборотов – одна из разновидностей т.м.
Тестирование источников питания
Корректировка значений в программе в соответствии с зарядом батареек
Тема 5. Регуляторы
Понятие регулятора
P-регуляторы
P-D-регуляторы
Практическая работа.
Реализация программы для прохождения траектории на регуляторах
Передача данных
Тема 1. Прямой обмен данными между RCX
Передача данных с помощью инфракрасного передатчика между 2-мя RCX.
Операторы коммуникаций 2-х RCX.
Функции прямого обмена данными RCX.
Практическая работа.
Тестирование возможности обмена
Тема 2. Взаимодействие NXT-RCX
Передача данных с помощью инфракрасного передатчика в NXT и инфракрасным датчиком RCX.
Практическая работа.
Тестирование возможности обмена
Тема 3. Взаимодействие NXT-NXT
Передача данных с помощью Bluetooth-передатчика между 2-мя NXT.
Операторы коммуникаций 2-х NXT.
Функции прямого обмена данными RCX.
Практическая работа.
Тестирование возможности обмена
Построение творческих моделей
Тема 1. Построение творческих моделей по тематике Международной олимпиады роботов
Обсуждение предложенной темы
Формирование творческих групп для работы над проектами
Практическая работа.
Написание технического задания
Работа в проектных группах
Тема 2. Построение творческих моделей по свободной тематике.
Обсуждение предложенных детьми вариантов проектов
Формирование творческих групп для работы над проектами
Практическая работа.
Написание технического задания
Работа в проектных группах
Подготовка моделей к краевым соревнованиям роботов
Обсуждение правил Международной олимпиады роботов
Выработка алгоритма действия команды на соревнованиях (психологический тренинг)
Разбиение на группы по категориям
Практическая работа.
Написание технического задания
Работа в проектных группах
Табл. №1
| Наименование темы | Форма занятий | Форма организации деятельности | Оборудование | Подведение итогов |
| Вводное занятие | Беседа | Индивиду альная | Паяльник Компьютер Прибор-мультиметр
| Беседа |
| Основные составные части LEGO-роботов | Беседа, практич. работа | Групповая | Радиодетали. Радиосхемы. Набор для сборки радиосхем , паяльник
| Самостоятельная работа |
| Изучение датчиков LEGO-роботов. Построение моделей. Программирование с использованием датчиков. | Беседа, практич. работа | Групповая | «Лего»- Наборы «Перворобот» «NXT-2» компьютер | тестирование |
| Основы программирования LEGO-роботов (Robolab 2.9 ) | Беседа, практич. работа | Групповая | «Лего»- Наборы «Перворобот» «NXT-2» компьютер | тестирование |
| Построение творческих моделей | Беседа, практич. работа | Групповая , индивиду альная | «Лего»- Наборы «Перворобот» «NXT-2» компьютер | Соревнование |
| Подготовка к Краевой олимпиаде роботов | Беседа, практич. работа | Групповая индивиду альная | «Лего»- Наборы «Перворобот» «NXT-2» компьютер | Конкурс-выставка |
| Передача данных | Беседа, практич. работа | Групповая Коллктивная | «Лего»- Наборы «Перворобот» «NXT-2» компьютер | Тестирование |
| Нетипичные конструкции роботов | Беседа, практич. работа | Групповая индивиду альная | «Лего»- Наборы «Перворобот» «NXT-2» компьютер | Конкурс-выставка |
Табл.№2
| Наглядно-раздаточный материал | Оборудование для практических работ | Техническое оснащение |
| Инструкции по эксплуатации Лего-наборов «Перворобот», «NXT 2/0» Мультимедийные презентации по робототехнике | Прибор «Мультиметр» Наборы для сборки радиосхем (4шт) Электронный конструктор-4 шт. Лего-наборы конструкторов-12 шт. Игровые поля. Классная доска — 1шт. Учительский стол — 1 шт. Ученические парты- 8 шт. Ученические стулья — 16 шт. | Компьютеры «Пентиум-4» - 4 шт. Паяльник — 8 шт. Видеопроектор — 1шт. Программное обеспечение Лего-наборов — 4 шт.
|
Шлагбаум

NXT Top Spinner


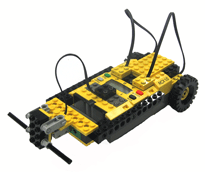
Bumper Car

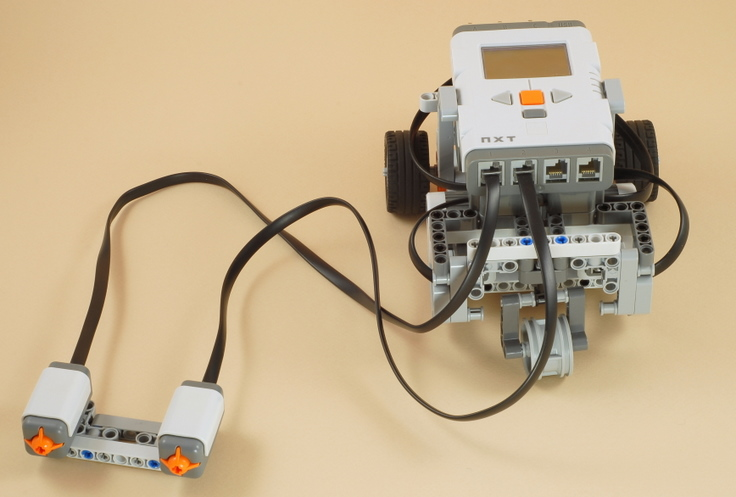
2-Button Remote Control
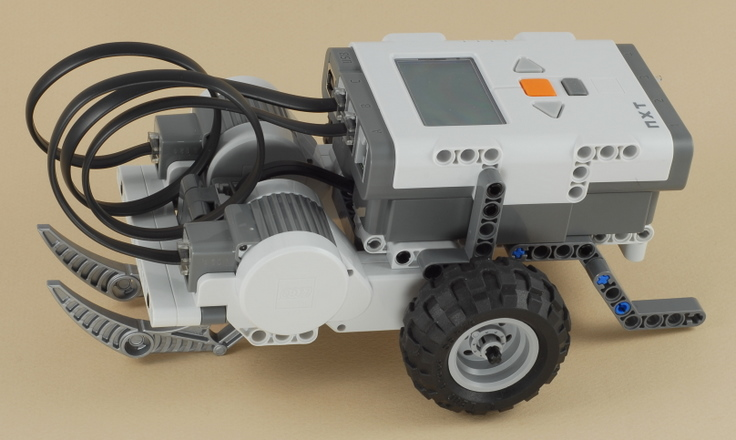
Line Follower

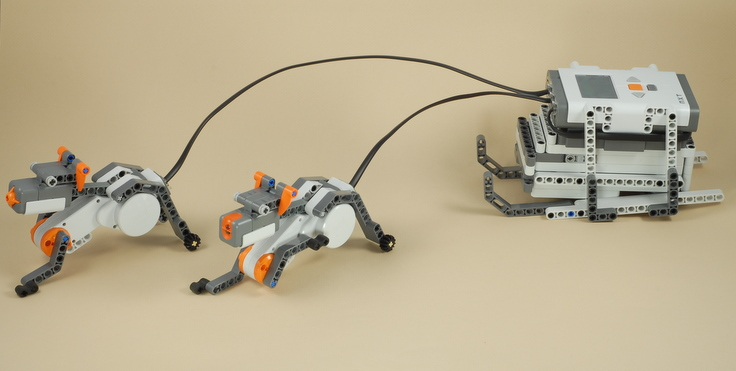
NXT Dog Sled Team
NXT Explorer
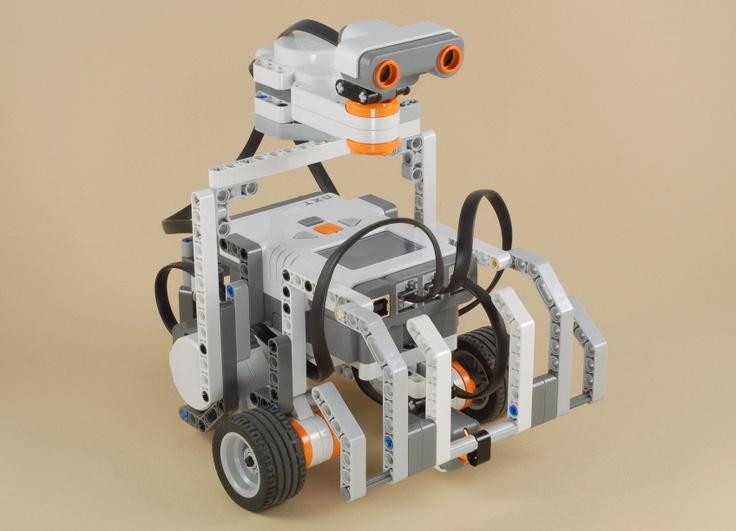
Hand Generator Car

«Базовый набор Перворобот» Книга для учителя. Перевод на русский язык Института новых технологий образования, М., 1999 г.
Справочное пособие к программному обеспечению Robolab.
«Введение в Робототехнику», справочное пособие к программному обеспечению ПервороботNXT, ИНТ, 2007г.
«Государственные программы по трудовому обучению 1992-2000 гг.» Москва.: «Просвещение».
Сборник материалов международной конференции «Педагогический процесс, как непрерывное развитие творческого потенциала личности» Москва.: МГИУ, 1998г.
Н.К. Смирнов «Здоровьесберегающие образовательные технологии в работе учителя и школы». Москва.: «Издательство Аркти», 2003г.
Сухомлинсий В.А. Воспитание коллектива. – М.: Просвещение, 1989.
О. Трактуев., С. Трактуева., В. Кузнецов. «eLAB. Методическое учебное пособие для учителя». Москва.: ИНТ.
О. Трактуев., С. Трактуева., В. Кузнецов. «ПЕРВОРОБОТ. Методическое учебное пособие для учителя». Москва.: ИНТ.
Справочное пособие к программному обеспечению Robolab. Москва.: ИНТ.
В.М.Литвиненко., М.В.Аксёнов. ЛЕГО МАСТЕР. Санкт-Петербург..: «Издательство «Кристалл»». 1999г.
Сборник «Нормативно-правовая база дополнительного образования детей». Москва: Издательский дом «Школьная книга», 2006г.
Книги
Основы моделирования
Глинский Б. А. Моделирование как метод научного исследования. — М.: 1965. Технология
Техническое творчество. Программы для внешкольных учреждений и общеобразовательных школ. — М.: Просвещение, 1978.
Программа образовательной области «Технология». — М.: ВННК «Технология», 1996
Механика
Артоболевский И. И. Механизмы в современной технике. — М.: Наука, 1970.
Ханзен Р. Основы общей методики конструирования. — М.: Знание, 1968. Электроника
Бессонов В. Кружок радиоэлектроники. — М.: Просвещение, 1993-
Борисов В. Кружок радиотехнического конструирования. — М.: Радио и связь, 1989.
Варламов Р. Мастерская радиолюбителя. — М.: Радио и связь, 1983.
Иванов Б. Энциклопедия начинающего радиолюбителя, — М., 1992.
Программы для внешкольных учреждений. Технические кружки по электронике, микропроцессорной технике. — М.: Просвещение, 1987.
Фролов В. Язык радиосхем. — М.: Радио и связь, 1989.
Эндерлайн Р. Микроэлектроника для всех.
Робототехника Начинающим
Вильяме Д. Программируемый робот, управляемый с КПК /Д. Вильяме; пер. с англ. А. Ю. Карцева. — М.: НТ Пресс, 2006. — 224 с; ил. (Робот — своими руками).
Комский Д. Кружок технической кибернетики. — М.: Просвещение, 1991.
Мацкевич. Занимательная анатомия роботов. — 2-е изд., перераб. и доп. — М.: Радио и связь», 1988. — 128 с; ил. — (Межизд. серия «Научно-популярная библиотека школьника»).
Хейзерман Д. Как самому сделать робота: Пер. с англ. В. С. Гурфинкеля. — М.: Мир, 1979.
Для углубленного изучения
Асфаль Р. Роботы и автоматизация производства / Пер. с англ. М. Ю. Евстегнеева и др. —- М.: Машиностроение, 1989. — 448 с: ил.
Василенко Н. В., Никитин К. Д., Пономарев В. П., Смолин А. Ю. Основы робототехники. — Томск: МГП «РАСКО», 1993.
Градецкий В. Г., Рачков М. Ю. Роботы вертикального перемещения, М.: Тип. Мин. Образования РФ, 1997. — 223 с.
Механика промышленных роботов: Учеб. пособие для втузов: В 3 кн. / Под ред. К. В. Фролова, Е. И. Воробьева. Кн. 3: Основы конструирования / Е. И. Воробьев,
А. В. Бабич, К. П. Жуков и др. — М.: Высш. шк., 1989. — 383 с: ил.
Конструирование роботов: Пер. с франц. / Андре П., Кофман Ж.-М., Лот Ф., Тайар Ж.-П. — М.: Мир, 1986. — 360 с, ил.
Ямпольский Л. С. Промышленная робототехника. - Киев: Техника, 1984.
Янг Дж. Ф. Робототехника: Пер. с англ. / Ред. М. Б. Игнатьев. — Л.: Машиностроение. Ленингр. отд-ние, 1979.
Популярное программирование Общие вопросы
Паронджанов В. Д. Как улучшить работу ума: Алгоритмы без программистов — это очень просто! — М.: Дело, 2001. — 360 с, ил.
Очков В. Ф., Пухначев Ю. В. 128 советов начинающему программисту/ В. Ф. Очков, Ю. В. Пухначев, 256,[1] с. ил., 2-е изд. — М.: Энергоатомиздат, 1992.
Журналы:
1. Юным техникам - «Юный техник»
2. Популярно-технические – «Популярная механика», «Техника-молодежи»
3. Моделистам - «Моделист-конструктор»
4. Радиолюбителям - Радио, Радиолюбитель
Веб-ресурсы:
http://www.NXTprograms.com. Официальный сайт NXT
http://www.membrana.ru . Люди. Идеи. Технологии.
http://www.3dnews.ru . Ежедневник цифровых технологий.
О роботах на русском языке
http://www.all-robots.ru Роботы и робототехника.
http://www.ironfelix.ru Железный Феликс. Домашнее роботостроение.
http://www.roboclub.ru РобоКлуб. Практическая робототехника.
http://www.robot.ru Портал Robot.Ru Робототехника и Образование.
http://www.rusandroid.ru Серийные андроидные роботы в России.
8



Вебинар для учителей

🎓 Свидетельство об участии ✨БЕСПЛАТНО!✨



